Станки для обработки металла
Вход
+7 (495) 260-21-41
Точность гибки металла: как настроить задний упор и компенсировать прогиб балки

Точность гибки металла: как настроить задний упор и компенсировать прогиб балки

Точность гибки металла на листогибочном прессе определяется двумя ключевыми факторами: корректной настройкой заднего упора по осям X, R, Z и правильной компенсацией прогиба балки. Ошибки на этих этапах приводят к браку — разбросу размеров полок, неравномерному углу гиба по длине детали и деформации кромок. Физика процесса гибки и источники погрешностей Гибка металла — это управляемая пластическая деформация. При снятии нагрузки упругая часть деформации «отскакивает» — это пружинение. Величина пружинения зависит от предела текучести материала, соотношения радиуса гибки к толщине листа и ширины раскрытия матрицы. Ориентировочные значения пружинения: Углеродистая сталь — 1–3° Нержавеющая сталь — 3–6° Алюминий серии 5000 — 5–9° Погрешности при гибке возникают из-за: Неточного позиционирования заднего упора Прогиба балки под нагрузкой Неправильного выбора оснастки Человеческого фактора при подаче заготовки Конструкция и оси заднего упора Задний упор — это сборочный узел, расположенный за нижним столом (матричным блоком) листогибочного пресса. Он включает раму (каретку), упорные пальцы, приводы перемещения, направляющие и концевые датчики. Основные оси заднего упора Ось Направление Функция Влияние на точность X Вперёд-назад (от оператора) Задаёт размер полки Прямое: определяет расстояние от линии гиба до кромки заготовки X1 + X2 Вперёд-назад, независимо для каждого пальца Позиционирование трапецеидальных деталей Прямое: размеры полки слева и справа R Вверх-вниз Подъём пальцев при многоходовой гибке Косвенное: предотвращение столкновений с полками предыдущих гибов R1 + R2 Вверх-вниз, независимо Раздельный подъём для несимметричных деталей Косвенное Z Влево-вправо (вдоль стола) Боковое позиционирование пальцев Косвенное: обеспечивает контакт пальца с кромкой Z1 + Z2 Влево-вправо, независимо Независимое боковое позиционирование Косвенное ΔX Вперёд-назад, тонкая коррекция Компенсация конусности, износа Прямое: тонкая коррекция размера Конфигурации заднего упора по количеству осей: 2 управляемые оси (X + R) — простые детали, один-два гиба (эконом-класс) 2 управляемые оси + ручная Z — универсальное производство, средняя номенклатура 4 управляемые оси (X1 + X2 + R1 + R2) — трапецеидальные детали, многоходовая гибка 6 управляемых осей (X1 + X2 + R1 + R2 + Z1 + Z2) — сложные детали, частая переналадка, серийное производство Настройка заднего упора: пошаговая инструкция Первичная калибровка при монтаже или после ремонта Калибровка заднего упора — процедура привязки положения упора к фактической линии гиба. Без калибровки контроллер не знает, где физически находится нулевая точка. Порядок действий: Установка нулевой точки (Home). Упор перемещается до концевого датчика (аппаратный «ноль»), после чего контроллер запоминает это положение как референтную точку. Привязка к оси гиба. Используется калибровочный блок — эталонный брусок с известным размером. Блок устанавливается между пальцем упора и кромкой V-матрицы. Упор подводится до контакта с блоком. Контроллеру вводится значение, равное размеру блока. Это и есть привязка к реальной геометрии инструмента. Альтернативный метод: тестовая гибка. Согнуть образец, измерить полку, ввести поправку (offset) в контроллер. Проверка перпендикулярности. Оба пальца должны находиться на одинаковом расстоянии от линии гиба (при X1 = X2). Проверяется калибровочным блоком или индикатором часового типа на каждом пальце. Допустимая разница определяется паспортом пресса и требованиями к выпускаемым деталям. Критически важно: после каждой замены матрицы или пуансона необходимо как минимум проверить нулевую точку. Разные инструменты имеют разную геометрию — положение кромки V-раскрытия меняется. Проверка параллельности заднего упора Для проверки горизонтальной параллельности заднего упора используйте поверочную линейку и индикатор часового типа: Уложите гранитную линейку параллельно оси движения упора. Установите индикатор так, чтобы его наконечник касался линейки. Обнулите индикатор у одного края, переместите упор до противоположного положения. Проверьте показания — допуск ≤ 0,02 мм по всей длине. Проверьте горизонтальный параллелизм упора относительно матрицы — допуск ≤ 0,03 мм. Проверьте вертикальный параллелизм при движении ползуна — допуск ≤ 0,02 мм. После каждой регулировки затяните крепёжные винты и повторяйте замер. Корректировка в контроллере Многие современные ЧПУ-контроллеры позволяют выполнять программную коррекцию без механического вмешательства: Параметр offset (X-correction). Глобальная поправка к нулевой точке. Если тестовый гиб показал, что фактическая полка на 0,15 мм больше заданной — вводится offset = −0,15 мм. Все последующие размеры автоматически корректируются. Коррекция для конкретного инструмента. Каждая матрица имеет своё V-раскрытие и положение кромки. Контроллер хранит библиотеку инструментов — при выборе матрицы автоматически подставляются поправки. Коррекция «левый — правый палец». Если левый и правый пальцы имеют разный износ или неидеально перпендикулярны — вводится раздельная поправка для X1 и X2 (или ΔX). Динамическая коррекция На продвинутых ЧПУ-системах контроллер может автоматически пересчитывать положение X для каждого гиба в программе с учётом: Толщины материала (введённой оператором или измеренной датчиком) Типа и размеров инструмента (V-раскрытие, радиус пуансона) Метода гибки (воздушная, калибровка, чеканка) Учёта утонения листа в зоне деформации (при больших углах гиба и малых радиусах) K-фактора материала (коэффициент нейтрального слоя) Компенсация прогиба балки Почему возникает прогиб При гибке длинных заготовок (от 1,5–2 м) средняя часть прижимной или гибочной балки провисает под собственным весом и нагрузкой. Это создаёт неравномерный прижим и разный угол гиба по длине заготовки. В результате деталь получается с конусностью: угол в центре отличается от угла по краям. Типы систем прогибокомпенсации Механическая компенсация: Клиновые компенсаторы. Под балкой устанавливаются клинья, которые выбираются винтовым механизмом. Оператор вручную регулирует высоту подпора в нескольких точках. Винтовые подпорки. Аналогичный принцип, но с более плавной регулировкой. Гидравлическая компенсация: Гидравлический цилиндр прогибокомпенсации. Встроен в нижнюю балку (матричный стол). При подаче давления цилиндр выгибает балку вверх, компенсируя прогиб от нагрузки. Автоматическая компенсация. Контроллер рассчитывает необходимое давление в цилиндре компенсации на основе: Длины гиба Толщины материала Предела прочности материала Усилия гибки Преимущества гидравлической компенсации: Точность компенсации до 0,01 мм Автоматическая подстройка под разные параметры гиба Равномерный угол по всей длине детали Снижение процента брака при гибке длинномерных заготовок Настройка компенсаторов прогиба Для механических компенсаторов: Установите тестовый лист нужной толщины. Равномерно затяните прижим по всей длине — лист должен держаться без люфта. Проверьте усилие вытаскивания листа в нескольких точках (края, центр) — оно должно быть одинаковым. Если в центре лист зажат сильнее — увеличьте подпор компенсаторов в центральной зоне. Если по краям лист болтается — уменьшите подпор в центре или увеличьте по краям. Сделайте пробный гиб на обрезке, замерьте угол в трёх точках (левый край, центр, правый край). Скорректируйте положение компенсаторов под фактические показания. Для гидравлической компенсации: Введите в контроллер параметры гиба: длину, толщину, марку материала. Система автоматически рассчитает необходимое усилие компенсации. Выполните пробный гиб, измерьте угол в трёх точках. При необходимости введите поправку к расчётному значению компенсации (обычно в процентах от номинала). Сохраните параметры для повторного использования. Расчёт усилия компенсации Приблизительное усилие для гибки в воздухе рассчитывается по формуле: P = (1,42 × σв × S2 × L) / V Где: σв​ —  предел прочности (МПа) S — толщина листа (мм) L — длина гиба (мм) V — ширина раскрытия матрицы (мм) Полученное значение не должно превышать 80% номинального тоннажа пресса. Для компенсации прогиба балки требуется дополнительное усилие, которое рассчитывается контроллером автоматически или подбирается экспериментально. Типы упорных пальцев и их выбор Пальцы заднего упора — расходный элемент, и от их типа зависит, какие детали можно позиционировать точно. Типы упорных пальцев: Тип пальца Форма и особенности Назначение Ограничения Стандартный плоский Прямоугольная рабочая поверхность, закалённая сталь Универсальный, подходит для большинства задач Не годится для деталей с предыдущими гибами на малой высоте С регулируемым наклоном Рабочая часть поворачивается на угол Позиционирование деталей с непрямыми кромками, после предыдущих гибов Требует ручной настройки наклона С вертикальным ходом (ось R) Перемещается вверх-вниз по оси R Многоходовая гибка — полки предыдущих гибов проходят под пальцем Увеличивает стоимость пресса Программируемый (с независимыми осями) Независимые сервоприводы по X и R для каждого пальца Сложные детали, автоматическая переналадка между гибами Максимальная стоимость, требует продвинутый контроллер С канавкой для тонкого листа Канавка на рабочей поверхности Тонкий лист — кромка входит в канавку, снижается проскальзывание Только для определённого диапазона толщин Роликовый Ролик на рабочей поверхности Тяжёлые заготовки — снижение трения при позиционировании Меньшая точность фиксации из-за возможного проворота С магнитной фиксацией Встроенный магнит или электромагнит Удержание лёгких заготовок в контакте с пальцем до начала гиба Только для ферромагнитных материалов Количество пальцев: Два пальца — типовая конфигурация для большинства задач Три, четыре, пять пальцев — для длинных и тяжёлых деталей, обеспечивают равномерную опору по длине заготовки Один палец — для узких деталей, когда второй палец физически не помещается Правило: пальцы должны поддерживать заготовку так, чтобы при контакте она не перекашивалась. Если заготовка длинная и тонкая, а пальцев всего два — её середина провисает, кромка касается пальцев неравномерно, и позиционирование заготовки при гибке становится нестабильным. Работа заднего упора при многоходовой гибке Автоматическая последовательность позиций При изготовлении деталей с двумя и более гибами контроллер формирует последовательность позиций заднего упора: Гиб 1: X = 80 мм, R = 0 мм (пальцы внизу) Гиб 2: X = 50 мм, R = 30 мм (пальцы подняты на 30 мм — полка первого гиба проходит под ними) Гиб 3: X = 120 мм, R = 60 мм и т.д. Между гибами упор автоматически перемещается в новую позицию. Оператор переворачивает или поворачивает заготовку по подсказке контроллера (2D/3D-визуализация на экране). Ретракт (отвод упора) Ретракт — автоматический отход пальцев заднего упора назад (по оси X, от линии гиба) перед началом активной деформации заготовки. Зачем нужен ретракт: При воздушной гибке заготовка «затягивается» вперёд (в сторону оператора) на величину, зависящую от толщины, V-раскрытия и угла гиба. Если пальцы остаются в исходной позиции — заготовка упирается кромкой в палец, и происходит одно из двух: Заготовка деформируется в зоне контакта с пальцем (вмятина, царапина) Палец воспринимает усилие, не предусмотренное конструкцией, и повреждается Настройка ретракта в контроллере: Момент срабатывания: при какой позиции траверсы (Y-оси) упор начинает отход Величина отхода: подбирается в зависимости от толщины материала и V-раскрытия Важно: при гибке без корректно настроенного ретракта возрастает риск деформации кромки детали, перегрузки пальца и нестабильного позиционирования. Особенно это актуально при работе с толстым листом. Перед началом серии убедитесь, что ретракт включён и настроен. Источники ошибок и методы их устранения Механические причины погрешностей Механический люфт в приводе. Износ ШВП, люфт в соединении ШВП с кареткой, износ опорных подшипников. Люфт приводит к тому, что контроллер «думает», что упор стоит в заданной позиции, а фактически — он смещён. Износ упорных пальцев. Рабочая поверхность пальца стирается от контакта с кромками заготовок (особенно из нержавеющей стали и углеродистой стали без покрытия). Фактическая точка контакта смещается — размер полки «уплывает». Неперпендикулярность пальцев к линии гиба. Если палец развёрнут — контакт с заготовкой происходит не по всей рабочей поверхности, а по ребру. Фактическое расстояние до линии гиба отличается от расчётного. Прогиб рамы заднего упора. При позиционировании тяжёлых заготовок (толстый лист, длинные заготовки) рама упора может прогнуться. Прогиб непосредственно транслируется в погрешность размера полки. Сбитая калибровка нулевой точки. После замены инструмента, ремонта или интенсивной эксплуатации нулевая точка оси X может сдвинуться. Все последующие размеры будут отклоняться на величину этого смещения. Человеческий фактор Оператор не прижимает заготовку плотно к обоим пальцам. Результат — перекос: левая полка одного размера, правая — другого. Это одна из самых частых причин разброса размеров в условиях серийного производства. Качество кромки заготовки. Заусенец, неперпендикулярный рез, волнистость или искривление края листа меняют фактическую точку контакта с пальцем и ухудшают стабильность размера. Методы проверки точности заднего упора Метод 1 — прямое измерение: Установить ось X на заданный размер (например, 100,00 мм). Вставить заготовку, упереть в пальцы. Измерить штангенциркулем расстояние от рабочей поверхности пальца до кромки V-матрицы. Сравнить с заданным значением. Этот метод допустим как экспресс-проверка, но результат зависит от выбранной измерительной базы и доступа к зоне измерения. Метод 2 — тестовый гиб: Согнуть образец из того же материала и той же толщины, что и серийная деталь, с заданным размером полки. Измерить фактический размер полки. Разница между заданным и фактическим — суммарная ошибка, включающая погрешность упора, инструмента и контроллера. Метод 3 — комбинированный: Выполнить оба метода. Если прямое измерение показывает отклонение, а тестовый гиб — ещё большее отклонение, значит, проблема не только в упоре. Регламент обслуживания заднего упора Задний упор — механический узел, работающий в условиях вибрации, пыли и контакта с металлом. Без регулярного обслуживания его точность снижается. Регламент обслуживания: Операция Периодичность Метод выполнения Смазка ШВП и направляющих По карте смазки (обычно раз в неделю) Через штатные маслёнки шприцем, тип смазки — по рекомендации производителя Проверка натяжения ремней привода Раз в месяц Прогиб при усилии (по документации производителя) Проверка люфтов Раз в месяц Покачивание каретки вручную, индикатор часового типа Очистка от стружки и грязи Ежесменно Протирка направляющих и ШВП Проверка состояния кабелей и разъёмов Раз в квартал Визуальный осмотр на предмет трещин, перегибов, обрыва экрана Калибровка нулевой точки После каждой замены инструмента Калибровочный блок или тестовый гиб Замена пальцев При превышении допуска износа Измерение микрометром или индикатором Признаки износа заднего упора: Симптом Вероятная причина Что делать Нестабильный размер полки от детали к детали Люфт в ШВП или направляющих Проверить люфт, заменить гайку ШВП или каретки направляющих Стук при перемещении упора Износ подшипников ШВП, ослабление крепежа Диагностика механической части, замена изношенных элементов Систематическое отклонение размера полки в одну сторону Износ рабочей поверхности пальцев, сбитая калибровка Проверить пальцы, выполнить калибровку Ошибка позиционирования на дисплее контроллера (alarm) Неисправность энкодера, обрыв кабеля Диагностика электрической части, замена энкодера или кабеля Упор «не доезжает» до заданной позиции Проскальзывание ремня, заедание направляющей Натянуть ремень, смазать направляющие Частые ошибки при настройке и их исправление Дефект Причина Решение Угол неравномерный по длине Прогиб балки, износ матрицы Компенсаторы прогиба, замена оснастки Пружинение выше нормы Партия с высоким пределом текучести Пробный гиб, корректировка угла Трещина на внешнем радиусе Малый радиус пуансона, гибка вдоль проката Смена инструмента, поворот заготовки на 90° Полка уходит по размеру Задний упор сбит из параллели Калибровка индикатором, проверка перпендикулярности пальцев Вмятины на поверхности Повреждённый пуансон или грязь на матрице Осмотр, очистка или замена оснастки Разные полки слева и справа Оператор не прижимает заготовку плотно к обоим пальцам Обучение оператора, использование прижимных устройств Деформация кромки в зоне контакта с пальцем Не настроен ретракт Настроить ретракт в контроллере Практические советы для повышения точности гибки Всегда делайте пробный гиб на обрезке из той же партии металла. Металл из разных партий может существенно отличаться по пределу текучести даже при одинаковой марке. Заведите карточку настройки на каждый повторяющийся заказ. Фиксируйте: марку и толщину металла, тип оснастки, компенсацию пружинения, координаты заднего упора, программный угол. При повторном запуске заказа переналадка займёт 5–10 минут вместо 40–60. Используйте цифровые измерительные инструменты. Угломер с шагом 0,1°, цифровой штангенциркуль, индикатор часового типа на магнитной стойке — это минимальный набор для точной настройки. Проверяйте синхронизацию цилиндров на гидравлическом прессе. Разница в положении левого и правого цилиндров в нижней мёртвой точке не должна превышать 0,02 мм. Большинство контроллеров (Delem, Cybelec, Estun) отображают рассинхронизацию на главном экране в режиме реального времени. Контролируйте давление гидравлики. При недостатке масла в гидробаке возможны рывки ползуна, что влияет на точность гиба. Для длинных заготовок используйте дополнительные пальцы (3–5 штук). Они обеспечивают равномерную опору по длине, заготовка не провисает, кромка равномерно прижимается ко всем пальцам. При гибке толстого листа (от 6 мм) обязательно настраивайте компенсацию прогиба. Без неё угол в центре детали будет отличаться от угла по краям на 1–3°. FAQ: часто задаваемые вопросы { "@context": "https://schema.org", "@type": "FAQPage", "mainEntity": [ { "@type": "Question", "name": "Что такое задний упор листогибочного пресса и зачем он нужен?", "acceptedAnswer": { "@type": "Answer", "text": "Задний упор — узел позиционирования заготовки перед гибкой. Оператор упирает край заготовки в упорные пальцы, и положение пальцев по оси X определяет размер полки — расстояние от линии гиба до кромки детали. Без заднего упора стабильное получение заданного размера полки невозможно (кроме гибки по разметке с существенно меньшей повторяемостью)." } }, { "@type": "Question", "name": "Какие оси есть у заднего упора (X, R, Z)?", "acceptedAnswer": { "@type": "Answer", "text": "Основные оси: X — вперёд-назад (определяет размер полки), R — вверх-вниз (высота пальцев для многоходовой гибки), Z — влево-вправо (боковое положение пальцев). На продвинутых прессах каждая ось удваивается: X1 + X2, R1 + R2, Z1 + Z2 — для независимого управления каждым пальцем. Дополнительно: ΔX — тонкая коррекция по X." } }, { "@type": "Question", "name": "Как настроить задний упор для точного размера полки?", "acceptedAnswer": { "@type": "Answer", "text": "Выполнить калибровку нулевой точки (Home) с привязкой к фактической линии гиба — через калибровочный блок или тестовый гиб. Проверить перпендикулярность пальцев (допустимая разница — по паспорту пресса). Настроить offset в контроллере по результатам измерения тестового образца. Проверить корректность библиотеки инструмента и типа размера (внутренний/наружный)." } }, { "@type": "Question", "name": "Что такое ось R в заднем упоре и когда она нужна?", "acceptedAnswer": { "@type": "Answer", "text": "Ось R — вертикальное перемещение упорных пальцев. Необходима при многоходовой гибке: полки, сформированные предыдущими гибами, могут столкнуться с пальцами. Ось R позволяет контроллеру автоматически поднять пальцы на безопасную высоту. Без оси R оператор вынужден переставлять пальцы вручную — это потеря времени и точности." } }, { "@type": "Question", "name": "Как компенсировать прогиб балки при гибке длинных заготовок?", "acceptedAnswer": { "@type": "Answer", "text": "Для компенсации прогиба балки используются механические (клиновые, винтовые) или гидравлические компенсаторы. Гидравлическая компенсация обеспечивает точность до 0,01 мм и автоматически подстраивается под разные параметры гиба. Настройка: выполнить пробный гиб, измерить угол в трёх точках (края, центр), ввести поправку к расчётному значению компенсации в контроллере." } } ] } ▶ Что такое задний упор листогибочного пресса и зачем он нужен? Задний упор — узел позиционирования заготовки перед гибкой. Оператор упирает край заготовки в упорные пальцы, и положение пальцев по оси X определяет размер полки — расстояние от линии гиба до кромки детали. Без заднего упора стабильное получение заданного размера полки невозможно (кроме гибки по разметке с существенно меньшей повторяемостью). ▶ Какие оси есть у заднего упора (X, R, Z)? Основные оси: X — вперёд-назад (определяет размер полки), R — вверх-вниз (высота пальцев для многоходовой гибки), Z — влево-вправо (боковое положение пальцев). На продвинутых прессах каждая ось удваивается: X1 + X2, R1 + R2, Z1 + Z2 — для независимого управления каждым пальцем. Дополнительно: ΔX — тонкая коррекция по X. ▶ Как настроить задний упор для точного размера полки? Выполнить калибровку нулевой точки (Home) с привязкой к фактической линии гиба — через калибровочный блок или тестовый гиб. Проверить перпендикулярность пальцев (допустимая разница — по паспорту пресса). Настроить offset в контроллере по результатам измерения тестового образца. Проверить корректность библиотеки инструмента и типа размера (внутренний/наружный). ▶ Что такое ось R в заднем упоре и когда она нужна? Ось R — вертикальное перемещение упорных пальцев. Необходима при многоходовой гибке: полки, сформированные предыдущими гибами, могут столкнуться с пальцами. Ось R позволяет контроллеру автоматически поднять пальцы на безопасную высоту. Без оси R оператор вынужден переставлять пальцы вручную — это потеря времени и точности. ▶ Как компенсировать прогиб балки при гибке длинных заготовок? Для компенсации прогиба балки используются механические (клиновые, винтовые) или гидравлические компенсаторы. Гидравлическая компенсация обеспечивает точность до 0,01 мм и автоматически подстраивается под разные параметры гиба. Настройка: выполнить пробный гиб, измерить угол в трёх точках (края, центр), ввести поправку к расчётному значению компенсации в контроллере. /* Поворот стрелки при открытии */ details[open] summary span:first-child { transform: rotate(90deg); } /* Подсветка при наведении */ summary:hover { background: #eef4fc !important; } Популярные категории металлообрабатывающего оборудования Станки для производства прямоугольных воздуховодов Станки для производства круглых воздуховодов Вальцовочные станки Лазерные станки для резки металла Гильотины для резки металла Листогибочные станки Сварочные аппараты контактной сварки
121
Дата публикации: 07.10.2026
Дата обновления: 07.10.2026
Содержание:
    1yh6klousmuxu3kjn7lhr8wfjsryc88w.jpg

    Точность гибки металла на листогибочном прессе определяется двумя ключевыми факторами: корректной настройкой заднего упора по осям X, R, Z и правильной компенсацией прогиба балки. Ошибки на этих этапах приводят к браку — разбросу размеров полок, неравномерному углу гиба по длине детали и деформации кромок.

    Физика процесса гибки и источники погрешностей

    Гибка металла — это управляемая пластическая деформация. При снятии нагрузки упругая часть деформации «отскакивает» — это пружинение. Величина пружинения зависит от предела текучести материала, соотношения радиуса гибки к толщине листа и ширины раскрытия матрицы.

    Ориентировочные значения пружинения:

    • Углеродистая сталь — 1–3°
    • Нержавеющая сталь — 3–6°
    • Алюминий серии 5000 — 5–9°

    Погрешности при гибке возникают из-за:

    • Неточного позиционирования заднего упора
    • Прогиба балки под нагрузкой
    • Неправильного выбора оснастки
    • Человеческого фактора при подаче заготовки

    Конструкция и оси заднего упора

    Задний упор — это сборочный узел, расположенный за нижним столом (матричным блоком) листогибочного пресса. Он включает раму (каретку), упорные пальцы, приводы перемещения, направляющие и концевые датчики.

    Основные оси заднего упора

    Ось Направление Функция Влияние на точность
    X Вперёд-назад (от оператора) Задаёт размер полки Прямое: определяет расстояние от линии гиба до кромки заготовки
    X1 + X2 Вперёд-назад, независимо для каждого пальца Позиционирование трапецеидальных деталей Прямое: размеры полки слева и справа
    R Вверх-вниз Подъём пальцев при многоходовой гибке Косвенное: предотвращение столкновений с полками предыдущих гибов
    R1 + R2 Вверх-вниз, независимо Раздельный подъём для несимметричных деталей Косвенное
    Z Влево-вправо (вдоль стола) Боковое позиционирование пальцев Косвенное: обеспечивает контакт пальца с кромкой
    Z1 + Z2 Влево-вправо, независимо Независимое боковое позиционирование Косвенное
    ΔX Вперёд-назад, тонкая коррекция Компенсация конусности, износа Прямое: тонкая коррекция размера

    Конфигурации заднего упора по количеству осей:

    • 2 управляемые оси (X + R) — простые детали, один-два гиба (эконом-класс)
    • 2 управляемые оси + ручная Z — универсальное производство, средняя номенклатура
    • 4 управляемые оси (X1 + X2 + R1 + R2) — трапецеидальные детали, многоходовая гибка
    • 6 управляемых осей (X1 + X2 + R1 + R2 + Z1 + Z2) — сложные детали, частая переналадка, серийное производство

    Настройка заднего упора: пошаговая инструкция

    Первичная калибровка при монтаже или после ремонта

    Калибровка заднего упора — процедура привязки положения упора к фактической линии гиба. Без калибровки контроллер не знает, где физически находится нулевая точка.

    Порядок действий:

    1. Установка нулевой точки (Home). Упор перемещается до концевого датчика (аппаратный «ноль»), после чего контроллер запоминает это положение как референтную точку.
    2. Привязка к оси гиба. Используется калибровочный блок — эталонный брусок с известным размером. Блок устанавливается между пальцем упора и кромкой V-матрицы. Упор подводится до контакта с блоком. Контроллеру вводится значение, равное размеру блока. Это и есть привязка к реальной геометрии инструмента. Альтернативный метод: тестовая гибка. Согнуть образец, измерить полку, ввести поправку (offset) в контроллер.
    3. Проверка перпендикулярности. Оба пальца должны находиться на одинаковом расстоянии от линии гиба (при X1 = X2). Проверяется калибровочным блоком или индикатором часового типа на каждом пальце. Допустимая разница определяется паспортом пресса и требованиями к выпускаемым деталям.

    Критически важно: после каждой замены матрицы или пуансона необходимо как минимум проверить нулевую точку. Разные инструменты имеют разную геометрию — положение кромки V-раскрытия меняется.

    Проверка параллельности заднего упора

    Для проверки горизонтальной параллельности заднего упора используйте поверочную линейку и индикатор часового типа:

    1. Уложите гранитную линейку параллельно оси движения упора.
    2. Установите индикатор так, чтобы его наконечник касался линейки.
    3. Обнулите индикатор у одного края, переместите упор до противоположного положения.
    4. Проверьте показания — допуск ≤ 0,02 мм по всей длине.
    5. Проверьте горизонтальный параллелизм упора относительно матрицы — допуск ≤ 0,03 мм.
    6. Проверьте вертикальный параллелизм при движении ползуна — допуск ≤ 0,02 мм.
    7. После каждой регулировки затяните крепёжные винты и повторяйте замер.

    Корректировка в контроллере

    Многие современные ЧПУ-контроллеры позволяют выполнять программную коррекцию без механического вмешательства:

    • Параметр offset (X-correction). Глобальная поправка к нулевой точке. Если тестовый гиб показал, что фактическая полка на 0,15 мм больше заданной — вводится offset = −0,15 мм. Все последующие размеры автоматически корректируются.
    • Коррекция для конкретного инструмента. Каждая матрица имеет своё V-раскрытие и положение кромки. Контроллер хранит библиотеку инструментов — при выборе матрицы автоматически подставляются поправки.
    • Коррекция «левый — правый палец». Если левый и правый пальцы имеют разный износ или неидеально перпендикулярны — вводится раздельная поправка для X1 и X2 (или ΔX).

    Динамическая коррекция

    На продвинутых ЧПУ-системах контроллер может автоматически пересчитывать положение X для каждого гиба в программе с учётом:

    • Толщины материала (введённой оператором или измеренной датчиком)
    • Типа и размеров инструмента (V-раскрытие, радиус пуансона)
    • Метода гибки (воздушная, калибровка, чеканка)
    • Учёта утонения листа в зоне деформации (при больших углах гиба и малых радиусах)
    • K-фактора материала (коэффициент нейтрального слоя)

    Компенсация прогиба балки

    листогибочный станок для металла

    Почему возникает прогиб

    При гибке длинных заготовок (от 1,5–2 м) средняя часть прижимной или гибочной балки провисает под собственным весом и нагрузкой. Это создаёт неравномерный прижим и разный угол гиба по длине заготовки. В результате деталь получается с конусностью: угол в центре отличается от угла по краям.

    Типы систем прогибокомпенсации

    Механическая компенсация:

    • Клиновые компенсаторы. Под балкой устанавливаются клинья, которые выбираются винтовым механизмом. Оператор вручную регулирует высоту подпора в нескольких точках.
    • Винтовые подпорки. Аналогичный принцип, но с более плавной регулировкой.

    Гидравлическая компенсация:

    • Гидравлический цилиндр прогибокомпенсации. Встроен в нижнюю балку (матричный стол). При подаче давления цилиндр выгибает балку вверх, компенсируя прогиб от нагрузки.
    • Автоматическая компенсация. Контроллер рассчитывает необходимое давление в цилиндре компенсации на основе:
      • Длины гиба
      • Толщины материала
      • Предела прочности материала
      • Усилия гибки

    Преимущества гидравлической компенсации:

    • Точность компенсации до 0,01 мм
    • Автоматическая подстройка под разные параметры гиба
    • Равномерный угол по всей длине детали
    • Снижение процента брака при гибке длинномерных заготовок

    Настройка компенсаторов прогиба

    Для механических компенсаторов:

    1. Установите тестовый лист нужной толщины.
    2. Равномерно затяните прижим по всей длине — лист должен держаться без люфта.
    3. Проверьте усилие вытаскивания листа в нескольких точках (края, центр) — оно должно быть одинаковым.
    4. Если в центре лист зажат сильнее — увеличьте подпор компенсаторов в центральной зоне.
    5. Если по краям лист болтается — уменьшите подпор в центре или увеличьте по краям.
    6. Сделайте пробный гиб на обрезке, замерьте угол в трёх точках (левый край, центр, правый край).
    7. Скорректируйте положение компенсаторов под фактические показания.

    Для гидравлической компенсации:

    1. Введите в контроллер параметры гиба: длину, толщину, марку материала.
    2. Система автоматически рассчитает необходимое усилие компенсации.
    3. Выполните пробный гиб, измерьте угол в трёх точках.
    4. При необходимости введите поправку к расчётному значению компенсации (обычно в процентах от номинала).
    5. Сохраните параметры для повторного использования.

    Расчёт усилия компенсации

    Приблизительное усилие для гибки в воздухе рассчитывается по формуле:

    P = (1,42 × σв × S2 × L) / V

    Где:

    • σв​ —  предел прочности (МПа)
    • S — толщина листа (мм)
    • L — длина гиба (мм)
    • V — ширина раскрытия матрицы (мм)

    Полученное значение не должно превышать 80% номинального тоннажа пресса. Для компенсации прогиба балки требуется дополнительное усилие, которое рассчитывается контроллером автоматически или подбирается экспериментально.

    Типы упорных пальцев и их выбор

    Пальцы заднего упора — расходный элемент, и от их типа зависит, какие детали можно позиционировать точно.

    Типы упорных пальцев:

    Тип пальца Форма и особенности Назначение Ограничения
    Стандартный плоский Прямоугольная рабочая поверхность, закалённая сталь Универсальный, подходит для большинства задач Не годится для деталей с предыдущими гибами на малой высоте
    С регулируемым наклоном Рабочая часть поворачивается на угол Позиционирование деталей с непрямыми кромками, после предыдущих гибов Требует ручной настройки наклона
    С вертикальным ходом (ось R) Перемещается вверх-вниз по оси R Многоходовая гибка — полки предыдущих гибов проходят под пальцем Увеличивает стоимость пресса
    Программируемый (с независимыми осями) Независимые сервоприводы по X и R для каждого пальца Сложные детали, автоматическая переналадка между гибами Максимальная стоимость, требует продвинутый контроллер
    С канавкой для тонкого листа Канавка на рабочей поверхности Тонкий лист — кромка входит в канавку, снижается проскальзывание Только для определённого диапазона толщин
    Роликовый Ролик на рабочей поверхности Тяжёлые заготовки — снижение трения при позиционировании Меньшая точность фиксации из-за возможного проворота
    С магнитной фиксацией Встроенный магнит или электромагнит Удержание лёгких заготовок в контакте с пальцем до начала гиба Только для ферромагнитных материалов

    Количество пальцев:

    • Два пальца — типовая конфигурация для большинства задач
    • Три, четыре, пять пальцев — для длинных и тяжёлых деталей, обеспечивают равномерную опору по длине заготовки
    • Один палец — для узких деталей, когда второй палец физически не помещается

    Правило: пальцы должны поддерживать заготовку так, чтобы при контакте она не перекашивалась. Если заготовка длинная и тонкая, а пальцев всего два — её середина провисает, кромка касается пальцев неравномерно, и позиционирование заготовки при гибке становится нестабильным.

    Работа заднего упора при многоходовой гибке

    Автоматическая последовательность позиций

    При изготовлении деталей с двумя и более гибами контроллер формирует последовательность позиций заднего упора:

    • Гиб 1: X = 80 мм, R = 0 мм (пальцы внизу)
    • Гиб 2: X = 50 мм, R = 30 мм (пальцы подняты на 30 мм — полка первого гиба проходит под ними)
    • Гиб 3: X = 120 мм, R = 60 мм
    • и т.д.

    Между гибами упор автоматически перемещается в новую позицию. Оператор переворачивает или поворачивает заготовку по подсказке контроллера (2D/3D-визуализация на экране).

    Ретракт (отвод упора)

    Ретракт — автоматический отход пальцев заднего упора назад (по оси X, от линии гиба) перед началом активной деформации заготовки.

    Зачем нужен ретракт:

    При воздушной гибке заготовка «затягивается» вперёд (в сторону оператора) на величину, зависящую от толщины, V-раскрытия и угла гиба. Если пальцы остаются в исходной позиции — заготовка упирается кромкой в палец, и происходит одно из двух:

    • Заготовка деформируется в зоне контакта с пальцем (вмятина, царапина)
    • Палец воспринимает усилие, не предусмотренное конструкцией, и повреждается

    Настройка ретракта в контроллере:

    • Момент срабатывания: при какой позиции траверсы (Y-оси) упор начинает отход
    • Величина отхода: подбирается в зависимости от толщины материала и V-раскрытия

    Важно: при гибке без корректно настроенного ретракта возрастает риск деформации кромки детали, перегрузки пальца и нестабильного позиционирования. Особенно это актуально при работе с толстым листом. Перед началом серии убедитесь, что ретракт включён и настроен.

    Источники ошибок и методы их устранения

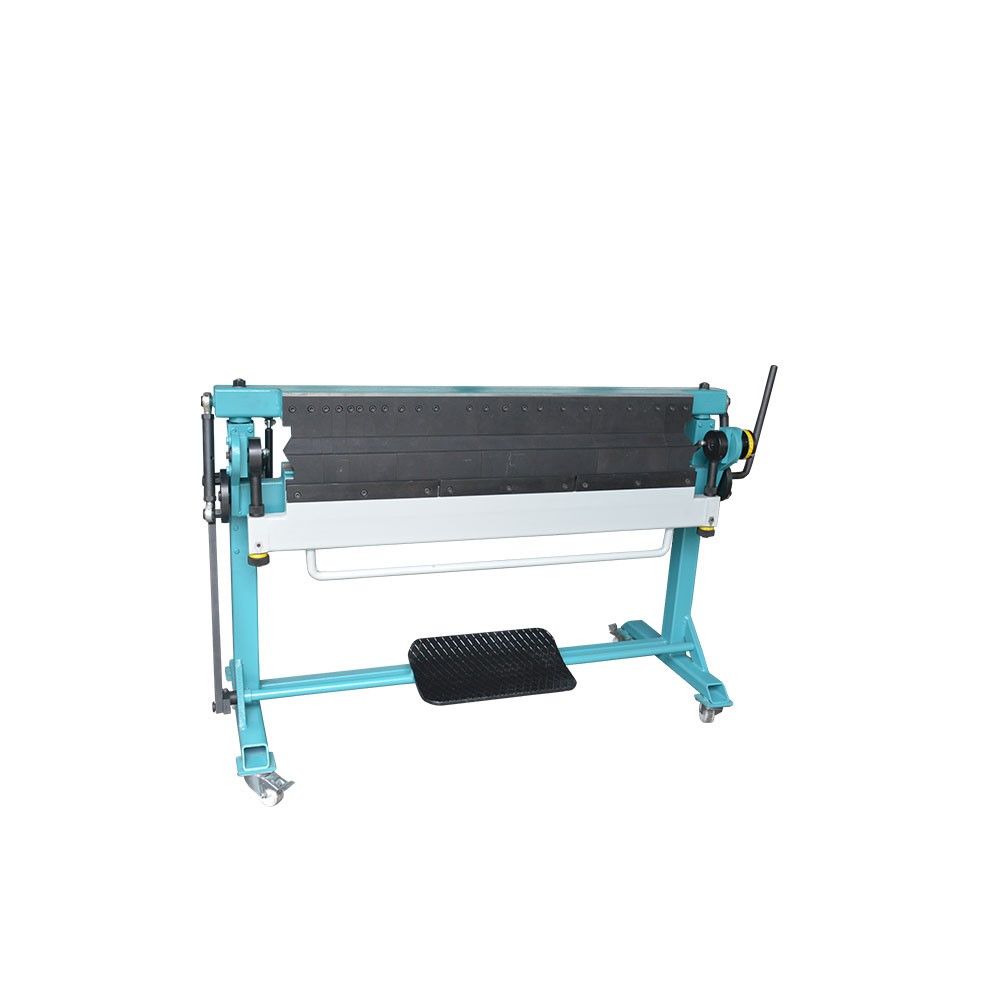
    ручной листогибочный станок для листового металла

    Механические причины погрешностей

    1. Механический люфт в приводе. Износ ШВП, люфт в соединении ШВП с кареткой, износ опорных подшипников. Люфт приводит к тому, что контроллер «думает», что упор стоит в заданной позиции, а фактически — он смещён.
    2. Износ упорных пальцев. Рабочая поверхность пальца стирается от контакта с кромками заготовок (особенно из нержавеющей стали и углеродистой стали без покрытия). Фактическая точка контакта смещается — размер полки «уплывает».
    3. Неперпендикулярность пальцев к линии гиба. Если палец развёрнут — контакт с заготовкой происходит не по всей рабочей поверхности, а по ребру. Фактическое расстояние до линии гиба отличается от расчётного.
    4. Прогиб рамы заднего упора. При позиционировании тяжёлых заготовок (толстый лист, длинные заготовки) рама упора может прогнуться. Прогиб непосредственно транслируется в погрешность размера полки.
    5. Сбитая калибровка нулевой точки. После замены инструмента, ремонта или интенсивной эксплуатации нулевая точка оси X может сдвинуться. Все последующие размеры будут отклоняться на величину этого смещения.

    Человеческий фактор

    Оператор не прижимает заготовку плотно к обоим пальцам. Результат — перекос: левая полка одного размера, правая — другого. Это одна из самых частых причин разброса размеров в условиях серийного производства.
    Качество кромки заготовки. Заусенец, неперпендикулярный рез, волнистость или искривление края листа меняют фактическую точку контакта с пальцем и ухудшают стабильность размера.

    Методы проверки точности заднего упора

    Метод 1 — прямое измерение:
    Установить ось X на заданный размер (например, 100,00 мм). Вставить заготовку, упереть в пальцы. Измерить штангенциркулем расстояние от рабочей поверхности пальца до кромки V-матрицы. Сравнить с заданным значением. Этот метод допустим как экспресс-проверка, но результат зависит от выбранной измерительной базы и доступа к зоне измерения.

    Метод 2 — тестовый гиб:
    Согнуть образец из того же материала и той же толщины, что и серийная деталь, с заданным размером полки. Измерить фактический размер полки. Разница между заданным и фактическим — суммарная ошибка, включающая погрешность упора, инструмента и контроллера.

    Метод 3 — комбинированный:
    Выполнить оба метода. Если прямое измерение показывает отклонение, а тестовый гиб — ещё большее отклонение, значит, проблема не только в упоре.

    Регламент обслуживания заднего упора

    Задний упор — механический узел, работающий в условиях вибрации, пыли и контакта с металлом. Без регулярного обслуживания его точность снижается.

    Регламент обслуживания:

    Операция Периодичность Метод выполнения
    Смазка ШВП и направляющих По карте смазки (обычно раз в неделю) Через штатные маслёнки шприцем, тип смазки — по рекомендации производителя
    Проверка натяжения ремней привода Раз в месяц Прогиб при усилии (по документации производителя)
    Проверка люфтов Раз в месяц Покачивание каретки вручную, индикатор часового типа
    Очистка от стружки и грязи Ежесменно Протирка направляющих и ШВП
    Проверка состояния кабелей и разъёмов Раз в квартал Визуальный осмотр на предмет трещин, перегибов, обрыва экрана
    Калибровка нулевой точки После каждой замены инструмента Калибровочный блок или тестовый гиб
    Замена пальцев При превышении допуска износа Измерение микрометром или индикатором

    Признаки износа заднего упора:

    Симптом Вероятная причина Что делать
    Нестабильный размер полки от детали к детали Люфт в ШВП или направляющих Проверить люфт, заменить гайку ШВП или каретки направляющих
    Стук при перемещении упора Износ подшипников ШВП, ослабление крепежа Диагностика механической части, замена изношенных элементов
    Систематическое отклонение размера полки в одну сторону Износ рабочей поверхности пальцев, сбитая калибровка Проверить пальцы, выполнить калибровку
    Ошибка позиционирования на дисплее контроллера (alarm) Неисправность энкодера, обрыв кабеля Диагностика электрической части, замена энкодера или кабеля
    Упор «не доезжает» до заданной позиции Проскальзывание ремня, заедание направляющей Натянуть ремень, смазать направляющие

    Частые ошибки при настройке и их исправление

    Дефект Причина Решение
    Угол неравномерный по длине Прогиб балки, износ матрицы Компенсаторы прогиба, замена оснастки
    Пружинение выше нормы Партия с высоким пределом текучести Пробный гиб, корректировка угла
    Трещина на внешнем радиусе Малый радиус пуансона, гибка вдоль проката Смена инструмента, поворот заготовки на 90°
    Полка уходит по размеру Задний упор сбит из параллели Калибровка индикатором, проверка перпендикулярности пальцев
    Вмятины на поверхности Повреждённый пуансон или грязь на матрице Осмотр, очистка или замена оснастки
    Разные полки слева и справа Оператор не прижимает заготовку плотно к обоим пальцам Обучение оператора, использование прижимных устройств
    Деформация кромки в зоне контакта с пальцем Не настроен ретракт Настроить ретракт в контроллере

    Практические советы для повышения точности гибки

    1. Всегда делайте пробный гиб на обрезке из той же партии металла. Металл из разных партий может существенно отличаться по пределу текучести даже при одинаковой марке.
    2. Заведите карточку настройки на каждый повторяющийся заказ. Фиксируйте: марку и толщину металла, тип оснастки, компенсацию пружинения, координаты заднего упора, программный угол. При повторном запуске заказа переналадка займёт 5–10 минут вместо 40–60.
    3. Используйте цифровые измерительные инструменты. Угломер с шагом 0,1°, цифровой штангенциркуль, индикатор часового типа на магнитной стойке — это минимальный набор для точной настройки.
    4. Проверяйте синхронизацию цилиндров на гидравлическом прессе. Разница в положении левого и правого цилиндров в нижней мёртвой точке не должна превышать 0,02 мм. Большинство контроллеров (Delem, Cybelec, Estun) отображают рассинхронизацию на главном экране в режиме реального времени.
    5. Контролируйте давление гидравлики. При недостатке масла в гидробаке возможны рывки ползуна, что влияет на точность гиба.
    6. Для длинных заготовок используйте дополнительные пальцы (3–5 штук). Они обеспечивают равномерную опору по длине, заготовка не провисает, кромка равномерно прижимается ко всем пальцам.
    7. При гибке толстого листа (от 6 мм) обязательно настраивайте компенсацию прогиба. Без неё угол в центре детали будет отличаться от угла по краям на 1–3°.

    FAQ: часто задаваемые вопросы

    ▶ Что такое задний упор листогибочного пресса и зачем он нужен?

    Задний упор — узел позиционирования заготовки перед гибкой. Оператор упирает край заготовки в упорные пальцы, и положение пальцев по оси X определяет размер полки — расстояние от линии гиба до кромки детали. Без заднего упора стабильное получение заданного размера полки невозможно (кроме гибки по разметке с существенно меньшей повторяемостью).

    ▶ Какие оси есть у заднего упора (X, R, Z)?

    Основные оси: X — вперёд-назад (определяет размер полки), R — вверх-вниз (высота пальцев для многоходовой гибки), Z — влево-вправо (боковое положение пальцев). На продвинутых прессах каждая ось удваивается: X1 + X2, R1 + R2, Z1 + Z2 — для независимого управления каждым пальцем. Дополнительно: ΔX — тонкая коррекция по X.

    ▶ Как настроить задний упор для точного размера полки?

    Выполнить калибровку нулевой точки (Home) с привязкой к фактической линии гиба — через калибровочный блок или тестовый гиб. Проверить перпендикулярность пальцев (допустимая разница — по паспорту пресса). Настроить offset в контроллере по результатам измерения тестового образца. Проверить корректность библиотеки инструмента и типа размера (внутренний/наружный).

    ▶ Что такое ось R в заднем упоре и когда она нужна?

    Ось R — вертикальное перемещение упорных пальцев. Необходима при многоходовой гибке: полки, сформированные предыдущими гибами, могут столкнуться с пальцами. Ось R позволяет контроллеру автоматически поднять пальцы на безопасную высоту. Без оси R оператор вынужден переставлять пальцы вручную — это потеря времени и точности.

    ▶ Как компенсировать прогиб балки при гибке длинных заготовок?

    Для компенсации прогиба балки используются механические (клиновые, винтовые) или гидравлические компенсаторы. Гидравлическая компенсация обеспечивает точность до 0,01 мм и автоматически подстраивается под разные параметры гиба. Настройка: выполнить пробный гиб, измерить угол в трёх точках (края, центр), ввести поправку к расчётному значению компенсации в контроллере.


    Листогибы

    Популярные категории

    Вальцы трехвалковые W11G Аппараты контактной сварки Вальцовочные станки Вальцовочный станок гидравлический 3-х валковый Rollmak серия ST3 Вальцовочный станок электрический RollMak SM 70-10/1,8 Вальцовочный станок электрический 3-х валковый Rollmak SME 130-15/4.5 Вальцы ручные Вальцы трехвалковые 3R HS Вальцы трехвалковые 3R HSS Вальцы трехвалковые 3R UHS Вальцы трехвалковые DFC MAKINE Вальцы трехвалковые DRE Вальцы трехвалковые IR Вальцы трехвалковые IRM Вальцы трехвалковые MRM-H Вальцы трехвалковые MRM-S Вальцы трехвалковые RM Вальцы трехвалковые SLN Вальцы трехвалковые электрические Вальцы четырехвалковые Вальцы четырехвалковые 4R HMS Вальцы четырехвалковые 4R HS Вальцы четырехвалковые 4R HSS Вальцы четырехвалковые 4R OM Вальцы четырехвалковые 4RH Вальцы четырехвалковые 4RHC Вальцы четырехвалковые H-4R-2050x110 Вальцы четырехвалковые LIVA HA-3R Вальцы четырехвалковые ST4R 190-25/6.0 Вальцы четырехвалковые ST4RB 160-25/4.0 Виброкатки Гидравлические ножницы Гидравлические прессы Гидравлические прессы горизонтальные Гидравлические пробивные прессы Гильотинные ножницы по металлу Гильотины Гильотины ручные сабельные Зиговочные ручные станки Зиговочные станки Инструменты и расходные материалы для обработки металла Клещи для контактной точечной сварки Контактная точечная сварка Кромкогибы Кромкозагибочные станки Кругорезы Кругорезы и кромкогибы Кузнечный молот Лазерные станки Линии для производства прямоугольных воздуховодов Линии для производства шинорейки Линии поперечной резки металла Листогибочные гидравлические прессы Листогибы Листогибы ручные Маятниковые пилы для шинорейки Ножницы по металлу ручные Правильно-подающие станки Пресс ножницы Профилегибочные станки Профилегибы гидравлические 3-х валковые Профилегибы гидравлические 4-х валковые Профилегибы электромеханические Пуклёвочный и заклёпочный инструмент Разматыватели металла Ручные вальцы серия DRM Ручные вальцы Серия R Ручные вальцы Серия RS Спирально-навивные станки Станки для круглых воздуховодов Станки для лазерной резки металла Станки для нанесения ребер жесткости Станки для овальных воздуховодов Станки для прикатки резиновых уплотнителей Станки для производства воздуховодов Станки для производства отводов Станки для прямоугольных воздуховодов Станки для прямоугольных воздуховодов с интегрированным фланцем Станки для шовной сварки Станки плазменной резки Станки плазменной резки металла Станки тоннельной сборки Фальцеосадочные станки для круглых воздуховодов Фальцеосадочные станки для прямоугольных воздуховодов Фальцепрокатные станки Фальцовочный ручной станок Электромеханические гильотины Электромеханические зиговочные станки Электроножницы